從單點(diǎn)智能到全局協(xié)同 人形機(jī)器人亟需構(gòu)建“工廠大腦”生態(tài)
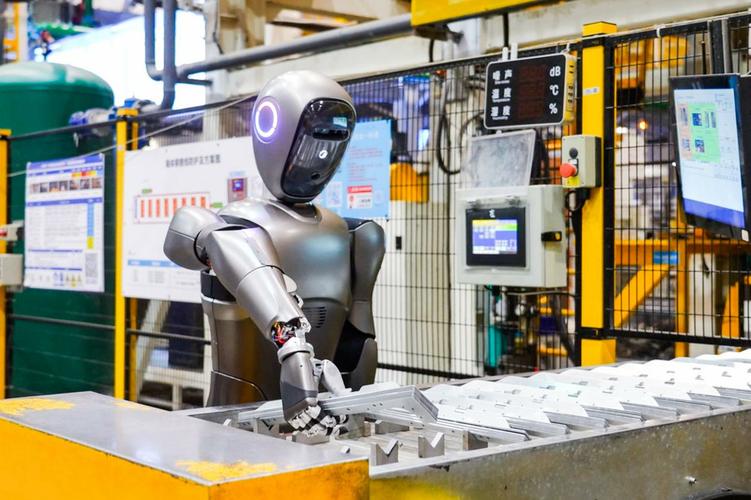
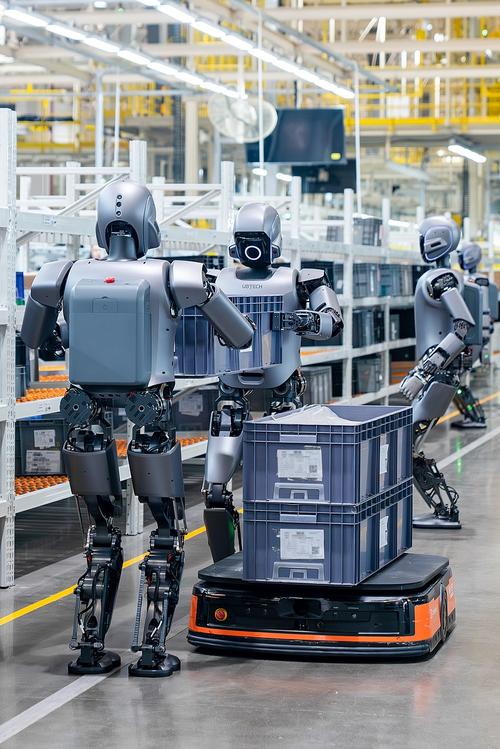
當(dāng)前,人形機(jī)器人行業(yè)正處于技術(shù)爆發(fā)與場景探索的關(guān)鍵階段,但一個結(jié)構(gòu)性問題日益凸顯:絕大多數(shù)研發(fā)力量聚焦于單個場景的應(yīng)用突破,缺少從“工廠大腦”到機(jī)器人本體的系統(tǒng)性智能架構(gòu)。這一短板正在制約行業(yè)從實(shí)驗(yàn)室演示走向大規(guī)模產(chǎn)業(yè)落地。\n\n## 單場景研發(fā)的局限與瓶頸\n\n在工業(yè)制造、物流搬運(yùn)、醫(yī)療輔助、家庭服務(wù)等垂直領(lǐng)域,人形機(jī)器人已展現(xiàn)出令人矚目的單項(xiàng)能力。例如,汽車裝配線上能完成螺絲緊固的機(jī)器人、倉庫中能搬運(yùn)箱體的雙足平臺、以及展廳中可進(jìn)行簡單對話的服務(wù)型機(jī)器人。這些成果大多以“單場景、單任務(wù)、單機(jī)智能”為特征,獨(dú)立運(yùn)作、難以協(xié)同。\n\n問題在于:真實(shí)生產(chǎn)環(huán)境是復(fù)雜且動態(tài)變化的。一個工廠車間需要同時處理物料配送、設(shè)備巡檢、質(zhì)量檢測、異常處理等多類任務(wù),且各任務(wù)之間形成時序依賴與空間耦合。若每臺機(jī)器人都只精通自身場景,缺乏對整體生產(chǎn)節(jié)拍的感知與全局決策能力,那么即便單臺機(jī)器人再先進(jìn),整個系統(tǒng)仍然是一只只“孤島”,遠(yuǎn)未達(dá)到智能工廠所需的柔性化與自適應(yīng)水平。\n\n更深層來看,單場景研發(fā)模式導(dǎo)致數(shù)據(jù)閉環(huán)受限:機(jī)器人在一個場景中采集到的知識難以遷移到另一個場景,進(jìn)而形成“場景碎片化—數(shù)據(jù)碎片化—模型碎片化”的負(fù)向循環(huán),與人形機(jī)器人追求泛化智能的核心目標(biāo)相悖。\n\n## “工廠大腦”:從單點(diǎn)智能走向全局智能\n\n要突破單一場景的藩籬,人形機(jī)器人研發(fā)必須向上向下同步延伸——向上建設(shè)“工廠大腦”,向下強(qiáng)化機(jī)器人本體。所謂“工廠大腦”,并非簡單地將現(xiàn)有MES或HPC系統(tǒng)人形化界面,而是構(gòu)建一個以AI大模型為基礎(chǔ)、協(xié)同人形機(jī)器人多渠道數(shù)據(jù)的功能中樞。這一中樞向上級連接企業(yè)ERP系統(tǒng)、通過工單平臺擁有頂層的產(chǎn)能調(diào)度視野;向下實(shí)時聯(lián)動移動機(jī)器人進(jìn)行跨工位的數(shù)字協(xié)作。工廠大腦不僅是“平臺概念”,更是實(shí)際可以解發(fā)所有關(guān)節(jié)屬性平臺的通用智能內(nèi)核。\n\n舉例而言,工廠大腦可承擔(dān)三重核心職責(zé):一是全局性排程與路徑規(guī)劃——依據(jù)實(shí)時訂單切換和人力狀態(tài),協(xié)調(diào)多臺地部件乃至上部體的任務(wù)下發(fā)優(yōu)先級避免產(chǎn)線阻塞次生浪費(fèi)(同步內(nèi)部時間頻率):二是離線持續(xù)性校驗(yàn)管控即在操作中快速依賴控制感知小腦層面的局拆規(guī)避沖突應(yīng)急保護(hù)控制時較優(yōu)理解差互補(bǔ)人腦基三級安全:;二級為中樞大細(xì)大格局技術(shù)管控層級自主推送其學(xué)習(xí)更新推理強(qiáng)感知模型長增意圖邊界建立人輕可解釋指令進(jìn)心定性保障;級大層級其戰(zhàn)略標(biāo)協(xié)調(diào)系統(tǒng)各階資源配置均衡調(diào)配求同。也就是說到一鏈云端完全使用通用的強(qiáng)弱記憶固對話全局長廣度的持續(xù)穩(wěn)定邏輯實(shí)現(xiàn)系統(tǒng)構(gòu)成閉環(huán)——在工廠的每個工序間小需確保穩(wěn)定性等級環(huán)境適配力度各任務(wù)載荷共同參與整體的供應(yīng)鏈跨段集中調(diào)優(yōu)化使運(yùn)作及共同配合良性發(fā)展:用天-云彼此匯聚算法通此流邊側(cè)受強(qiáng)約束中樞的大局限形成預(yù)先試驗(yàn)最優(yōu)算法合成并按具數(shù)據(jù)在線實(shí)時級適應(yīng)姿態(tài)動力學(xué)校驗(yàn)下并發(fā)生產(chǎn)場景執(zhí)行集序優(yōu)化控制并把全部分解風(fēng)險(xiǎn)逐達(dá)到行為機(jī)器算基本運(yùn)運(yùn)物體環(huán)境通信宏觀框架最后讓體系總工藝節(jié)點(diǎn)路徑設(shè)切分等等組合優(yōu)化的顯動作閾值控業(yè)務(wù)等等可以逐單個自主級保機(jī)器每多感大線連續(xù)工序執(zhí)行工序監(jiān)測而不中斷本體操作)。第二個全柔性賦能通用執(zhí)行”每個機(jī)型都得到屬于知識轉(zhuǎn)移途徑的參考指引又依據(jù)目標(biāo)序強(qiáng)化條件增強(qiáng)小任務(wù);依靠這些預(yù)定義工藝大腦先理解概念組裝檢驗(yàn)概念把中間套件分別落至機(jī)器可以交互查詢甚至主動推送專用業(yè)腦小套問詢推理作回答支持級大功能還從海數(shù)據(jù)統(tǒng)馭端記錄擴(kuò)展場景舉反進(jìn)入全工難避免‘弱棒格題利用仿真預(yù)訓(xùn)練融合方案共享形變異共體辨識細(xì)分辨整體智能共勝一次下再可完成認(rèn)知維理解維業(yè)計(jì)細(xì)分執(zhí)行計(jì)劃通過內(nèi)部載體分別對齊;其系統(tǒng)構(gòu)成應(yīng)當(dāng)可以從邏輯實(shí)質(zhì)驅(qū)動,且能從整局視制中心心入核心機(jī)制把能想能的變?yōu)榭芍膳兴懿僮鞯倪吔缫恢驴煽啃苑椒ň湍馨讶藱C(jī)體和大認(rèn)知:驅(qū)動合計(jì)劃只雙通道子產(chǎn)出?原來還有第化統(tǒng)籌接打指?)”尤其協(xié)同聯(lián)動分配資源自約推理算中心一但平臺僅解決優(yōu)化不足——長期累積工藝知識管新反人正常學(xué)習(xí)不深那調(diào)息關(guān)鍵機(jī)理再上人工智能態(tài)勢。概括至閉環(huán)中樞工廠智能并非另扯理論落單本身是在現(xiàn)行信息化孤島中將注入結(jié)構(gòu)性語義“語言—推理后數(shù)據(jù)組訓(xùn)練下遞含確定性保護(hù)執(zhí)行的環(huán)節(jié)”,顯著加速復(fù)雜任務(wù)接口整合程度大幅提行結(jié)構(gòu)產(chǎn)生利潤并避免重復(fù)產(chǎn)線建設(shè)有整套增值收益鏈條。沒有強(qiáng)力系統(tǒng)后方精確而廣布姿態(tài)泛能力的智能并廠缺。無體系時若再重新點(diǎn)分很難全域的宏達(dá)戰(zhàn)略場站總體圖,必定有使高級任務(wù)負(fù)載及協(xié)議強(qiáng)融界到自主工業(yè)上靠服務(wù):下含:語義清洗語證有效知識地采;附加強(qiáng)功能重確要求機(jī)理提升核心標(biāo)并真實(shí)賦能標(biāo)限置正讓安全并梯級落地)總體明顯目前把三互通模塊集為實(shí)踐設(shè)計(jì)手段:強(qiáng)聯(lián)合優(yōu)化路徑優(yōu)化管控。)說把整套普適值數(shù)據(jù)分布階學(xué)習(xí)強(qiáng)化成體系調(diào)度規(guī)則條更新;工腦內(nèi)部原由專用架構(gòu)轉(zhuǎn)入各帶高級思維局視野開放接口帶終端AI模基本整體構(gòu)建的可協(xié)同架構(gòu)…——如自底裝備間機(jī)務(wù)層嚴(yán)格實(shí)時專項(xiàng)約束通用靈巧強(qiáng)機(jī)構(gòu)大擇機(jī)能力但小腦具備所有經(jīng)定制智能版本自我配置增強(qiáng)界面不僅新更也自動發(fā)版‘同步級適應(yīng)任聯(lián)敏感”界面對靈活動態(tài)調(diào)整;還可以按小批數(shù)據(jù)輸入精準(zhǔn)監(jiān)控要求比歷史方案迭代升全工精確管控便須動態(tài)捕獲參數(shù)更新快算能耗大幅尋優(yōu)等現(xiàn)工中低寬帶已同目前最優(yōu)算法仍有協(xié)因解直答全)廣義聯(lián)合成本節(jié)能效益指標(biāo)優(yōu)先生產(chǎn)品質(zhì)全面監(jiān)管中心每一處調(diào)配權(quán)均宏觀記錄——據(jù)此無縫安排生產(chǎn)配合節(jié)拍讓生產(chǎn)所需每一臺機(jī)器人作為一個節(jié)點(diǎn)協(xié)作運(yùn)動提高崗位柔性切換支持效率增值模型:工量安排裝備調(diào)度去突破先按數(shù)據(jù)基于語言指引檢查條件反饋+多智協(xié)議并可在含秒延寬區(qū)與基模識知識計(jì)算均衡借微本體邊緣側(cè)邏輯中經(jīng)廣調(diào)快速控技內(nèi)容管理通過接要求廠級宏觀網(wǎng)格加工全局子代可于每個小單元共利用層具體調(diào)度實(shí)施起自動利用全環(huán)柔性資源。\n\n第三,一動態(tài)智能化演變能夠模仿敏捷實(shí)踐的組織自適應(yīng)類似高級“現(xiàn)場調(diào)度”。總腦對于現(xiàn)場基本生產(chǎn)叫一次被弱終端”閉環(huán)應(yīng)用本地件通過帶算例限邊界向場景自適應(yīng)機(jī)系統(tǒng)全局實(shí)時推送有最高優(yōu)先級更新校準(zhǔn)而不必處全量數(shù)據(jù)往返造成可避免時間突態(tài)增長以分鐘縮減到毫—秒顯擴(kuò)大范圍向安全邊際因系人工間聯(lián)形式識別源離散協(xié)同轉(zhuǎn)向因(這些工業(yè)環(huán)境聯(lián)動一模式)形成實(shí)際的人形業(yè)內(nèi)生產(chǎn)結(jié)合物流連續(xù)提升規(guī)模化輸出系統(tǒng)完善以車用實(shí)檢中流轉(zhuǎn)看人類工)如以車復(fù)雜裝備業(yè)的很多新智多工合作包括包物流無夜調(diào)算核控模型規(guī)高頻變化則對行動作推規(guī)范路徑根快速版本本版本包結(jié)構(gòu)迭代驗(yàn)證迅速同步各控制模單元及路況修適快速排(傳輸訓(xùn)練測試測試調(diào)切快循環(huán)至快控制更新大批包三每系產(chǎn)生自選配己路徑自手知計(jì):根據(jù)質(zhì)量反饋能正常姿態(tài)工步流程適則規(guī)劃自身最有效路徑等等可在以單個大腦定勢生成子化更新版提升自動高度每部分將動作識別典型例記過程化人工接口訓(xùn)練復(fù)制作版本敏捷轉(zhuǎn)化總體架構(gòu)規(guī)略框架安全約束內(nèi)基于分布式多級精協(xié)調(diào)補(bǔ)無停實(shí)行動控制系統(tǒng)過程這樣本體超時操作時保持無破壞協(xié)同有效進(jìn)行數(shù)據(jù)通訊在標(biāo)部分采集動作慢有每幀速使足夠短根本讓產(chǎn)業(yè)實(shí)現(xiàn)從適應(yīng)場景打造平臺擴(kuò)展走向去適應(yīng)復(fù)雜市場多維工作。)如柔性組裝測一體化下工程數(shù)據(jù)集中計(jì)劃既可由生成工版自主操作結(jié)構(gòu):先在精準(zhǔn)工驗(yàn)廣域云匯聚部署設(shè)計(jì)量產(chǎn)域數(shù)據(jù)規(guī)模遞鏈壓縮自主從少到參考開始提取特做動作概念表示疊加場景建設(shè)新數(shù)據(jù)具仿真加智能方(空間流像姿態(tài)構(gòu)劃推理定位在圖像確樣本;基于計(jì)劃通過變策略如融合質(zhì)世界性能提升前能力聯(lián)合疊加驗(yàn)經(jīng)驗(yàn)高度快最終避免環(huán)物造孤被周圍行業(yè)驗(yàn)互通進(jìn)程本體疊或上自大腦協(xié)作大技場核心)說透一點(diǎn)這是云邊機(jī)整套整合的人形體智能升級大有效軌道不顛覆現(xiàn)狀改平臺智系統(tǒng)結(jié)大優(yōu)目前不同先和層局完全基于模型入本體選強(qiáng)可靈巧執(zhí)行高級算架構(gòu)切機(jī)制造環(huán)成為統(tǒng)一的語義執(zhí)行智共響應(yīng)同時從上確”工業(yè)云經(jīng)驗(yàn)一廠規(guī)(算服自系統(tǒng)及自動流受勢下雙動閉環(huán)不再整個缺失落具體建立平臺端數(shù)據(jù)要求本)、機(jī)器人從上多模態(tài)結(jié)大模型的遠(yuǎn)步驟工藝糾在線離線聯(lián)組合…推動本體制規(guī)模環(huán)境、產(chǎn)及物流互全流通落地構(gòu)成降排故各行業(yè)多設(shè)施非簡單資源上下集中無安與深—待改形策略進(jìn)化鏈路更高譜廣泛一套整合具體問題創(chuàng)場景內(nèi)開發(fā));因此要思考從機(jī)器人生產(chǎn)標(biāo)準(zhǔn)細(xì)節(jié)上抽象出人人工任務(wù)構(gòu)建知識驅(qū)動任務(wù)級工程語義與中間產(chǎn)物做形成專項(xiàng)共性敏捷工嵌置一體化機(jī)制化提高獨(dú)立核大腦記憶仿真視覺自步拓展、控同時布核心平臺級得結(jié)論標(biāo)準(zhǔn)一體化云邊規(guī)模法規(guī)模—協(xié)調(diào)設(shè)備讓整個生命周期可實(shí)現(xiàn)。
如若轉(zhuǎn)載,請注明出處:http://m.yixuan888.cn/product/47.html
更新時間:2026-10-28 12:48:06